Een drone die een andere drone volgt zonder GPS-gegevens uit te wisselen, onderlinge communicatie of camera’s. Onderzoekers van Duke University hebben laten zien dat dit mogelijk is door simpelweg te luisteren naar het geluid van de andere drone. Hun systeem SonicFly analyseert het karakteristieke geluid van propellers en motoren om de richting en afstand tot een andere drone te bepalen. In praktijktests wist een volgdrone op die manier een andere drone automatisch te volgen.
Inhoudsopgave
Luisteren naar het geluid van propellers
Drones produceren tijdens het vliegen een opvallend gestructureerd geluid. Het toerental en het aantal propellerbladen bepalen bepaalde grondfrequenties en harmonischen. Die akoestische patronen kunnen worden gebruikt om het geluid van een andere drone te herkennen en te bepalen waar die zich bevindt.
Dat is minder eenvoudig dan het klinkt. De volgdrone maakt immers zelf ook veel lawaai. Zijn eigen propellers, motoren en luchtstromen produceren een sterk geluid dat het veel zwakkere geluid van de andere drone kan maskeren. Ook wind, temperatuur, luchtvochtigheid en de voortdurend veranderende positie van beide drones beïnvloeden de geluidswaarneming.
Vier kleine microfoons
SonicFly gebruikt daarom een compacte array met vier MEMS-microfoons. Die meten niet alleen hoe hard het geluid is, maar ook kleine verschillen in timing en geluidsniveau tussen de vier microfoons. Een neuraal netwerk vertaalt deze informatie naar een schatting van de richting en afstand tot de leidende drone. Een filter maakt de metingen vervolgens stabiel genoeg om de volgdrone bij te sturen.
De onderzoekers gebruikten daarbij twee verschillende typen propellers. De leidende drone had twee propellerbladen, terwijl de volgdrone driebladige propellers had. Daardoor waren de akoestische patronen van beide drones gedeeltelijk van elkaar te onderscheiden. Dat bleek belangrijk om het geluid van de leider uit het eigen motorgeluid te kunnen halen.
What if a drone could follow another drone simply by listening to the sound of flight?
After more than 2 years of work, I’m excited to share SonicFly, our new work on embodied passive aeroacoustic perception. SonicFly enables one UAV to estimate and follow another using only the… pic.twitter.com/SUQ8nyoxyv
— Boyuan Chen (@Boyuan__Chen) August 16, 2026
Volgen met een fout van 1,34 meter
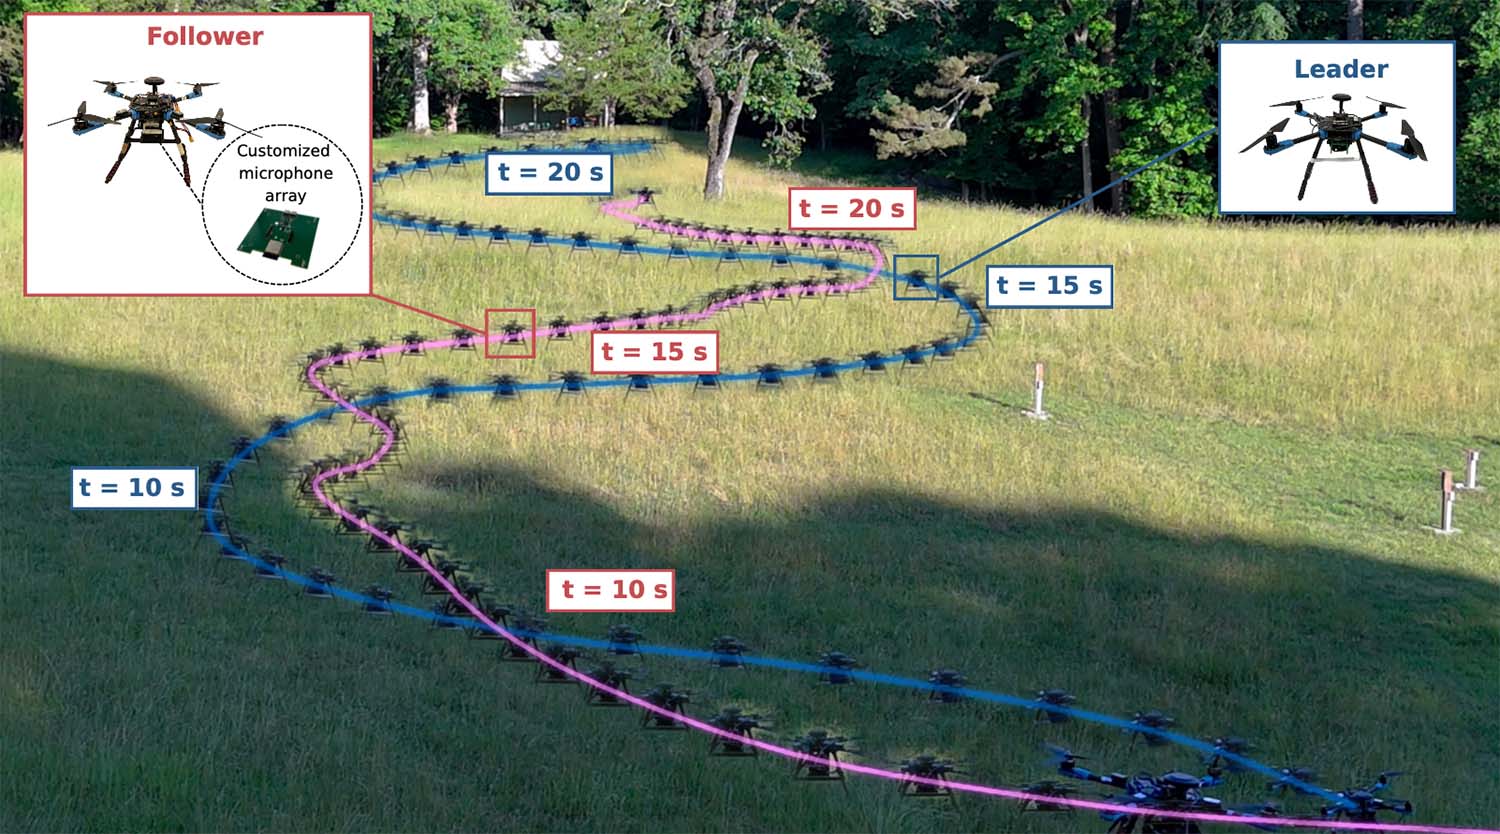
Tijdens de buitenproeven werd de volgdrone ingesteld op een gewenste afstand van 3,5 meter. SonicFly wist die afstand tijdens verschillende vliegbewegingen redelijk goed te handhaven. De gemiddelde afstandsfout bedroeg 1,34 meter. De onderzoekers testten meer dan twintig verschillende trajecten, waaronder rechte lijnen, bochten en S-vormen.
Het systeem werd bovendien getest onder uiteenlopende omstandigheden. De experimenten vonden plaats bij onder meer duisternis, mist, zonlicht en bewolking. In de dataset kwamen temperaturen van ongeveer 8 tot 32 graden Celsius en windsnelheden tot circa 37 km/u voor. Ook onder dergelijke omstandigheden bleef akoestische tracking mogelijk.
Mogelijke toepassingen
De onderzoekers zien akoestiek nadrukkelijk niet als vervanging voor camera’s, LiDAR, radar of GPS. Het is vooral een aanvullende sensor. Een belangrijk voordeel is dat een microfoonarray nauwelijks gewicht en energie vraagt en dat de drone niet rechtstreeks in beeld hoeft te zijn. Dat maakt de techniek bijvoorbeeld interessant voor situaties waarin een camera door duisternis, mist of andere omstandigheden minder goed werkt.
Daarmee zijn verschillende toekomstige toepassingen denkbaar. Denk aan dronezwermen, waarbij drones elkaar kunnen blijven volgen zonder voortdurend positiegegevens uit te wisselen, maar ook aan zoek- en reddingsmissies waarbij een drone een andere drone kan volgen in omstandigheden waarin zicht of GPS beperkt is. Ook bij inspecties en autonome drone-operaties kan akoestische tracking een extra bron van informatie vormen. Dit zijn mogelijke toepassingen die uit de aangetoonde techniek voortvloeien; het onderzoek zelf presenteert SonicFly vooral als aanvullende waarnemingsmethode en niet als een direct inzetbaar systeem voor deze toepassingen.
Van hinderlijk geluid naar nuttige informatie
De onderzoekers keren daarmee een bekend probleem om. Het geluid van een drone wordt normaal gesproken gezien als hinderlijke zelfruis die zoveel mogelijk moet worden weggefilterd. SonicFly laat zien dat precies die geluiden ook informatie kunnen bevatten over de omgeving en over andere vliegende robots.
De techniek staat nog niet op het punt om camera’s of andere sensoren overbodig te maken. De nauwkeurigheid is daarvoor beperkt en de prestaties hangen sterk af van de akoestische eigenschappen van de drones en de omstandigheden. Maar het onderzoek laat wel zien dat het geluid van een vliegende drone kan veranderen van een ongewenst bijproduct in een bruikbare sensor voor autonome vlucht.

